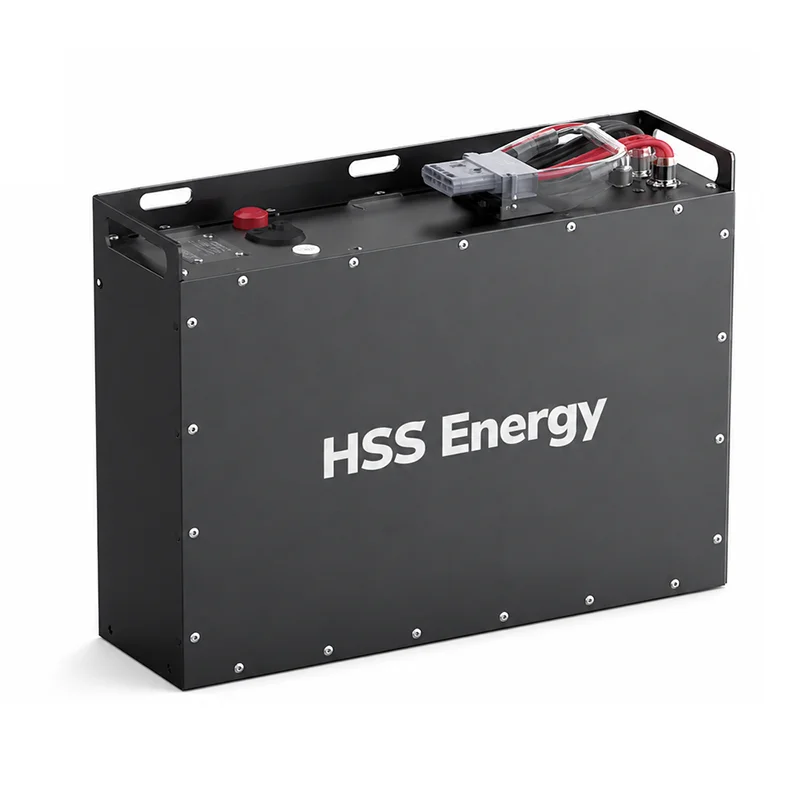
Una batteria AGV o robot mobile deve fare di più che soddisfare un obiettivo di tensione e capacità. Autonomia, corrente di accelerazione, finestre di ricarica, dimensioni del vano batteria, comunicazione con il controller del veicolo e programma operativo influiscono tutti sulla progettazione finale del pacco. HSS Energy sviluppa sistemi di batterie al litio basati su progetto per AGV, AMR e apparecchiature robotiche mobili, con parametri elettrici, meccanici e di comunicazione confermati rispetto all'applicazione.
|
Focus sull'applicazione |
Chimica della batteria |
In carica |
Integrazione |
|
AGV/AMR/robotica mobile |
Piattaforma di riferimento LiFePO4 |
Ricarica manuale/banchina/opportunità per progetto |
CAN/RS485 e interfacce definite dal progetto |
Due AGV che utilizzano la stessa tensione nominale possono richiedere pacchi batteria molto diversi. Un AMR da magazzino leggero può funzionare a corrente moderata per lunghi periodi, mentre un AGV da trasporto può avere brevi eventi di corrente elevata durante l'accelerazione, il sollevamento o il funzionamento in pendenza. La batteria deve quindi essere definita dal ciclo di lavoro.
|
Ingresso di ingegneria |
Cosa determina |
|
Tensione operativa del veicolo |
Configurazione in serie e tensione del caricabatterie |
|
Carico medio e ore di funzionamento |
Energia utilizzabile e autonomia richieste |
|
Carico di picco e durata del picco |
Capacità di corrente di BMS, cella, cavo e connettore |
|
Vano batteria/spazio di montaggio |
Dimensioni del contenitore, posizione dei terminali e layout meccanico |
|
Finestra di ricarica |
Corrente di carica e strategia di ricarica |
|
Controllore del veicolo |
Protocollo di comunicazione e mappatura del segnale |
|
Ambiente operativo |
Requisiti di temperatura, custodia e protezione |
La seguente configurazione si basa sui dati di riferimento HSS forniti. I parametri che non sono fissati nel materiale originale rimangono confermati dal progetto anziché ricevere valori generici.
|
Parametro |
Configurazione riferimento HSS/Conferma progetto |
|
Classe di tensione di mercato |
Classe 24 V |
|
Tensione nominale |
25,6 V |
|
Configurazione |
8S LiFePO4 |
|
Capacità |
60Ah |
|
Energia nominale |
1.536 kWh |
|
Riferimento tariffario superiore |
29,2 V (8 × 3,65 V); profilo caricatore finale confermato dal progetto |
|
Metodo di addebito |
CC-CV; ricarica manuale/banchina/opportunità per progetto |
|
Corrente continua/di picco |
Progetto confermato dal carico AGV e dalla durata di picco |
|
Comunicazione |
CAN / RS485 selezionabile a progetto; mappatura confermata dal progetto |
|
Custodia/Peso |
Progetto confermato dopo la revisione dell'alloggiamento della batteria |
|
Connettore/disposizione dei piedini |
Configurato a progetto |
La capacità da sola non definisce se un AGV può completare un turno. Il fabbisogno energetico dovrebbe essere stimato dal ciclo operativo reale, compresi viaggio, tempi di inattività, accelerazione, carichi di sollevamento o di attrezzature e opportunità di ricarica. La corrente di picco deve essere controllata separatamente dal consumo energetico medio.
|
Domanda sulle taglie |
Controllo di ingegneria |
|
Per quanto tempo deve funzionare l'AGV tra una ricarica e l'altra? |
Stimare l'energia utilizzabile dal ciclo di lavoro piuttosto che dalla sola capacità nominale |
|
Qual è la corrente di funzionamento normale? |
Controllare il carico termico e i requisiti di scarico continuo |
|
Qual è la corrente di breve durata più elevata? |
Confermare la funzionalità della cella, del BMS, del cavo e del connettore |
|
Quanto dura il picco? |
Distinguere brevi picchi di accelerazione da carichi elevati sostenuti |
|
L'AGV può ricaricarsi durante le pause? |
La ricarica opportunità può ridurre l’energia di bordo richiesta |
|
Quanta riserva è necessaria? |
Imposta la finestra operativa del SOC in base al percorso e all'affidabilità della ricarica |
La strategia di ricarica fa parte della progettazione della batteria. Il riferimento di classe 24 V fornito supporta un approccio di ricarica CC-CV, mentre il metodo di ricarica fisica viene selezionato in base al progetto. A seconda del sistema AGV, la ricarica può essere manuale, basata sulla banchina o organizzata come ricarica occasionale durante le fermate programmate.
· Ricarica manuale: adatta quando i veicoli possono essere messi fuori servizio per un periodo di ricarica definito.
· Ricarica tramite dock: le interfacce di ricarica e la logica di controllo sono adattate alla disposizione del dock.
· Ricarica opportunità: brevi periodi di ricarica possono essere incorporati nel programma operativo laddove il caricabatterie, la batteria e la strategia di percorso lo supportano.
· La corrente di carica finale, la progettazione del connettore/contatto e i segnali di controllo devono essere confermati con l'apparecchiatura di ricarica e il controller del veicolo.
Per i progetti AGV e di robotica, il BMS non è solo un dispositivo di protezione. Può anche fornire informazioni operative al controller del veicolo. Il riferimento fornito supporta la comunicazione CAN o RS485 selezionabile dal progetto, con la mappatura del protocollo confermata per il progetto.
|
BMS/Articolo interfaccia |
Ruolo del progetto |
|
Monitoraggio di tensione, corrente e temperatura |
Stato di funzionamento della batteria e ingresso di protezione |
|
Protezione da sovraccarico/scarica eccessiva |
Impedisce il funzionamento al di fuori dei limiti della batteria configurati |
|
Protezione da sovracorrente/cortocircuito |
Risponde a condizioni elettriche anomale |
|
Protezione dalla temperatura |
Controlla il funzionamento quando la temperatura supera i limiti configurati |
|
Dati SOC |
Supporta l'indicazione dell'energia rimanente e le decisioni di ricarica, ove implementate |
|
PUÒ/RS485 |
Comunicazione veicolo/BMS secondo il protocollo confermato |
|
Mappatura del protocollo |
Definizioni dei segnali e comportamento comunicativo confermati con il cliente |
Le batterie AGV sono spesso vincolate da un vano batteria esistente. Le dimensioni dell'involucro, la posizione della maniglia, l'uscita del cavo, la posizione del connettore e l'accesso per la manutenzione dovrebbero pertanto essere riviste prima di congelare la progettazione meccanica. Il riferimento fornito lascia custodia, peso, connettore e piedinatura aperti per la conferma del progetto.
· Dimensioni dell'alloggiamento della batteria e punti di montaggio
· Costruzione di custodie in metallo o altra struttura idonea al progetto
· Selezione del connettore e del cavo in base alla corrente e all'interfaccia del veicolo
· Posizione terminale/connettore e direzione di uscita del cavo
· Interfaccia di visualizzazione o di stato ove richiesto
· Requisiti di accesso al servizio, sollevamento e sostituzione
· Etichetta e identificazione specifiche del progetto
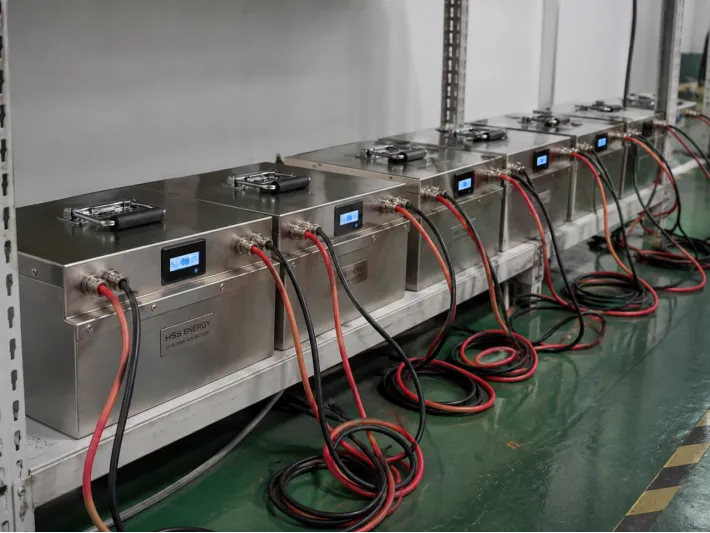
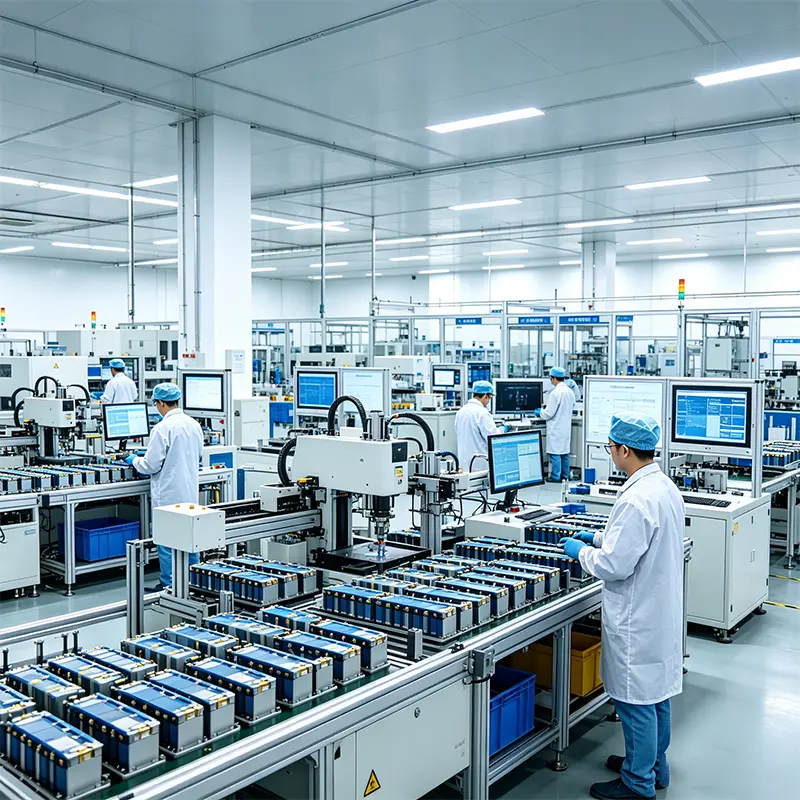
Unità batteria AGV HSS Energy durante la verifica elettrica del lotto
Per una batteria AGV personalizzata, il controllo della produzione deve confermare sia la coerenza del pacco sia le interfacce importanti per il veicolo. La verifica viene definita in base alle specifiche del progetto approvato piuttosto che a una singola lista di controllo generica.
· Tensione della batteria e ispezione elettrica
· Controlli funzionali e di protezione del BMS
· Verifica di carica/scarica in base alla configurazione approvata
· Verifica della comunicazione dove è specificato CAN o RS485
· Ispezione di connettori, cavi e piedinatura
· Controllo del display/stato, se presente
· Ispezione meccanica e estetica
· Ispezione finale specifica del progetto prima della spedizione
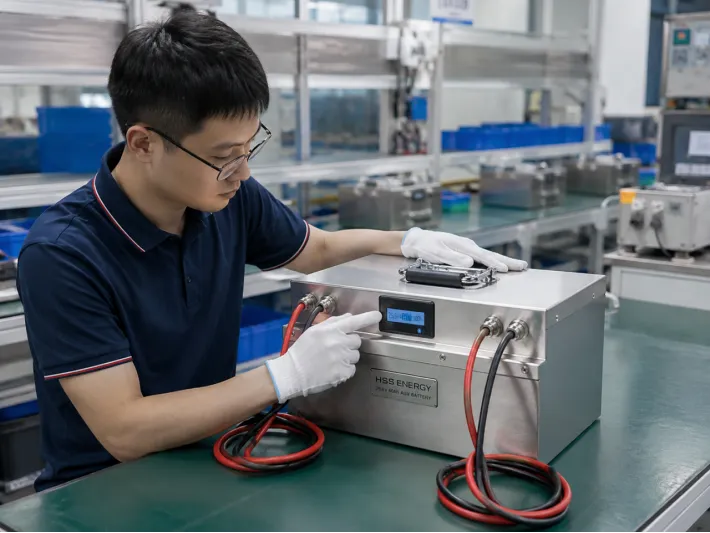
Ispezione funzionale finale di un gruppo batteria AGV HSS Energy
|
Applicazione |
Focus sulla progettazione della batteria |
|
Magazzino AGV |
Runtime, ciclo del percorso, attracco e comunicazione del veicolo |
|
AMR |
Integrazione compatta, informazioni SOC e frequenti opportunità di ricarica |
|
Robot per la movimentazione dei materiali |
Corrente di picco durante l'accelerazione e il movimento del carico utile |
|
Carrello/Rimorchiatore autonomo |
Lunghe ore di funzionamento e programma di ricarica ripetibile |
|
Robot di ispezione |
Packaging compatto e runtime specifico per l'applicazione |
|
Servizio / Robot mobile |
Integrazione meccanica, piattaforma a bassa tensione ed esigenze di comunicazione |
|
Fare un passo |
Palcoscenico |
Produzione |
|
1 |
Dati del veicolo |
Voltaggio, carico, autonomia, vano batteria, caricabatterie e controller |
|
2 |
Proposta batteria |
Chimica, configurazione in serie, capacità e architettura elettrica |
|
3 |
Conferma dell'interfaccia |
Connettore, piedinatura, mappatura CAN/RS485 e interfaccia di ricarica |
|
4 |
Campione |
Pacchetto prototipo costruito secondo la configurazione concordata |
|
5 |
Prova del veicolo |
Autonomia, comportamento ai picchi di carico, ricarica e comunicazione controllati sull'apparecchiatura target |
|
6 |
Conferma |
Specifiche e interfacce congelate dopo la convalida |
|
7 |
Produzione |
Produzione in lotti e ispezione specifica del progetto |
|
Domanda |
Se sì/richiesto |
Prossimo controllo |
|
Piattaforma di tensione AGV esistente? |
Utilizzare la tensione del veicolo come punto di partenza |
Confermare l'intervallo di tensione del caricabatterie e del controller |
|
Funzionamento a turno completo senza ricarica? |
Dimensioni per il tempo di esecuzione utilizzabile richiesto |
Controllare il carico medio e riservare il SOC |
|
Sono disponibili fermate di ricarica? |
Valutare la tariffazione del bacino o dell'opportunità |
Confermare la corrente di carica consentita e la progettazione del contatto/interfaccia |
|
Elevata accelerazione/carico di sollevamento? |
Trattare la corrente di picco separatamente |
Confermare l'ampiezza e la durata del picco |
|
È necessaria la comunicazione con il veicolo? |
Selezionare CAN o RS485 a seconda dei casi |
Confermare il protocollo e la mappatura del segnale |
|
Alloggiamento batteria fisso? |
La progettazione meccanica segue lo spazio disponibile |
Confermare l'accesso all'involucro, al connettore e alla manutenzione |
La certificazione e la documentazione di trasporto sono specifiche della configurazione. La documentazione disponibile deve essere confermata rispetto al modello finale della batteria, al mercato di destinazione e ai requisiti del cliente. HSS Energy può fornire il pacchetto di documentazione applicabile al progetto approvato, ove disponibile.
Poiché le batterie per AGV e robotica sono personalizzate in base all'apparecchiatura target, non si deve presumere che l'ambito di certificazione copra ogni variante di tensione, capacità, custodia o interfaccia a meno che tale configurazione esatta non sia inclusa nel relativo certificato o rapporto.
· AGV/AMR/tipo di robot e applicazione
· Tensione nominale del sistema e intervallo di tensione consentito
· Corrente o potenza operativa media
· Corrente di picco e durata del picco
· Autonomia richiesta tra una ricarica e l'altra
· Orari operativi giornalieri/schema dei turni
· Dimensioni dell'alloggiamento della batteria e vincoli di montaggio
· Dettagli della batteria esistente, in caso di sostituzione di un pacco attuale
· Metodo di ricarica e specifiche del caricabatterie
· Requisiti CAN/RS485 e documentazione del protocollo
· Requisiti di connettore, piedinatura e cavo
· Temperatura operativa e ambiente di installazione
· Mercato di destinazione, requisiti di certificazione e quantità stimata
La configurazione da 25,6 V 60 Ah / 1.536 kWh mostrata in questa pagina è una configurazione di riferimento HSS basata sui dati di progetto forniti. Non è una specifica universale per la batteria AGV. La corrente continua, la corrente di picco, l'involucro, il peso, il connettore, la piedinatura, la mappatura della comunicazione e il profilo finale del caricabatterie rimangono confermati dal progetto.
L'intervallo di tensione finale della batteria, la capacità, i limiti di corrente, le impostazioni BMS, il protocollo di comunicazione, la struttura meccanica, il sistema di connettori, i parametri di ricarica e la documentazione sono soggetti alla scheda tecnica del progetto approvato, all'accordo tecnico, alla conferma del campione, al PI o al contratto. Laddove le informazioni sul sito web differiscano da un documento di progetto approvato, prevarrà il documento di progetto approvato.
Invia la tensione del veicolo, i dati di carico, l'autonomia richiesta, la corrente di picco, le dimensioni dell'alloggiamento della batteria, il metodo di ricarica e i requisiti di comunicazione. HSS Energy può utilizzare questi input per definire l'architettura della batteria e le interfacce che devono essere convalidate sull'apparecchiatura target.