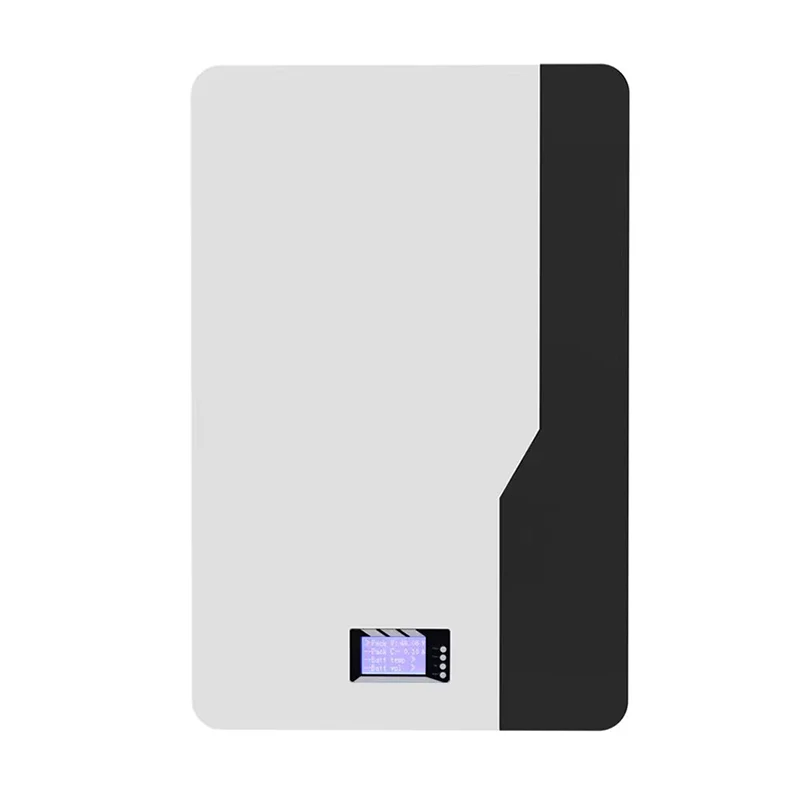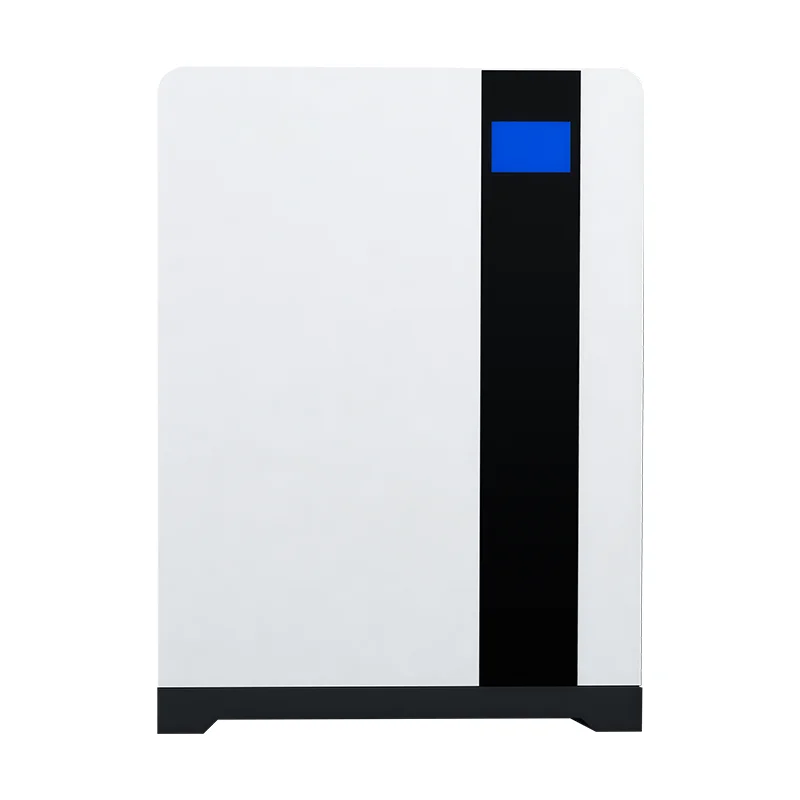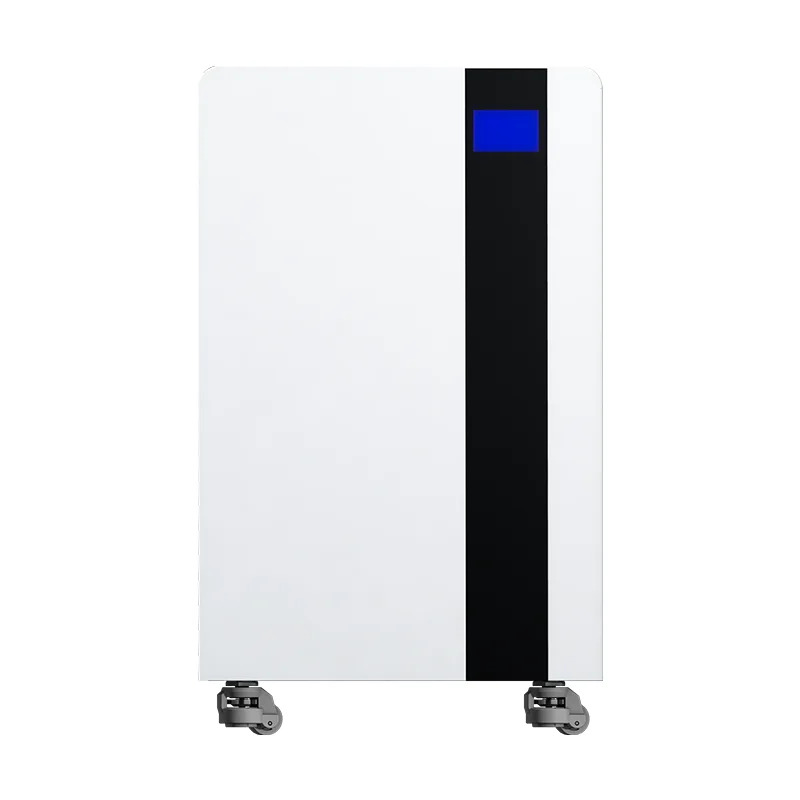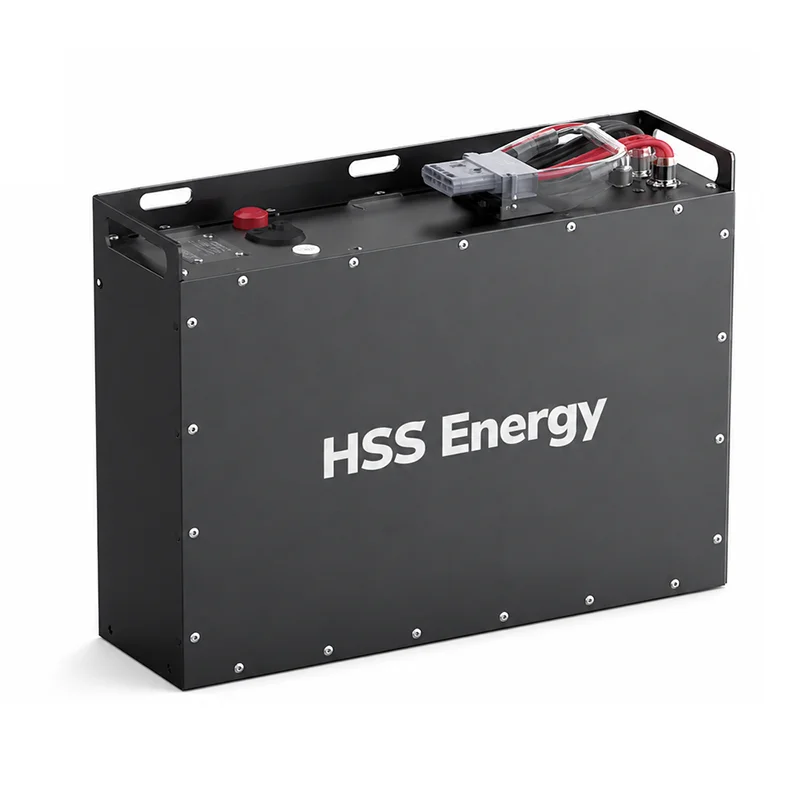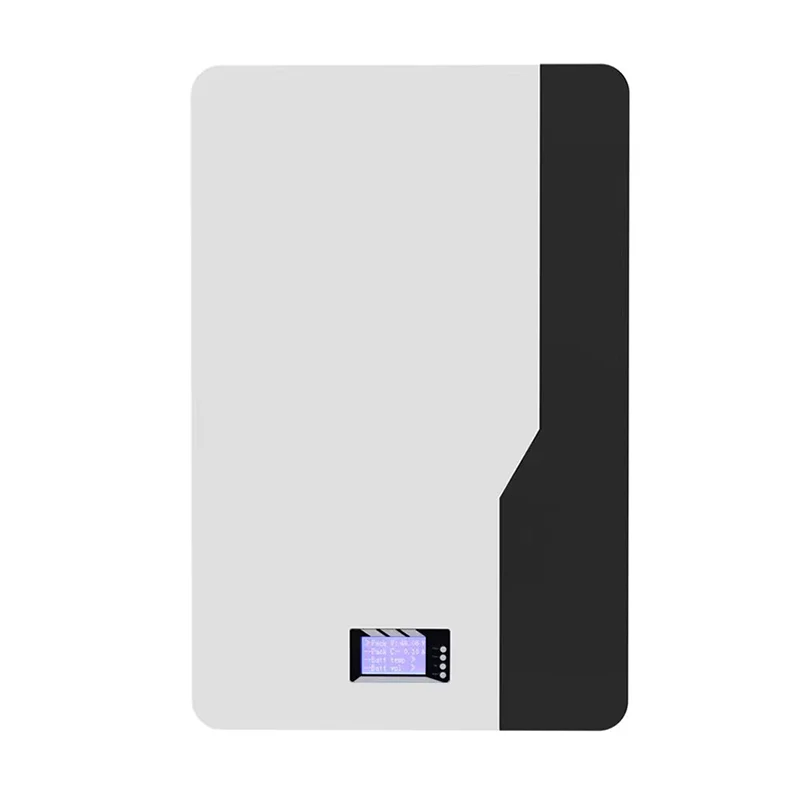
La batteria AMR HSS Energy da 48 V 60 Ah è destinata agli OEM e agli acquirenti sostitutivi che richiedono un valore LFP reale di 15 S/48,0 V anziché un presupposto di 16 S/51,2 V. La selezione conferma la finestra del controller/caricabatterie, il carico, la mappatura CAN/RS485 e l'inserimento dell'alloggiamento della batteria prima del campionamento. Questa distinzione è importante perché i prodotti venduti con la stessa etichetta di mercato 48 V possono utilizzare architetture LiFePO4 15S o 16S con diverse tensioni di carica superiore. La selezione anticipata del percorso corretto protegge il controller e il sistema di ricarica e riduce il rischio di sostituzione. Per i progetti di commercio estero, la documentazione dell'architettura approvata fornisce inoltre all'acquirente una base tecnica più chiara per preventivi, schede tecniche e ordini ripetuti.
|
Specifica |
Valore/limite confermato dal progetto |
|
Classe di prodotto |
Piattaforma AMR 48V/60Ah |
|
Chimica |
LiFePO4/LFP |
|
Architettura |
15S |
|
Tensione nominale |
48,0 V |
|
Capacità |
60Ah |
|
Energia |
2,88 kWh |
|
Riferimento tariffario superiore |
54,75 V = 15 x 3,65 V; profilo del caricatore finale confermato dal progetto |
|
Metodo di addebito |
CC-CV; ricarica manuale o automatica in base al progetto |
|
Limiti attuali |
Confermato dal carico misurato del robot e dalla durata di picco |
|
Comunicazione |
CAN / RS485 selezionabile a progetto; confermata la mappatura del protocollo |
|
Connettore/disposizione dei piedini |
Interfacce di alimentazione, carica e comunicazione configurate a progetto |
Una batteria AMR da 48 V deve corrispondere al controller e alla finestra del caricabatterie. Questo percorso 15S utilizza 48,0 V nominali e un riferimento di carica superiore di 54,75 V. Su questo percorso 15S, il riferimento di carica superiore a 48,0 V nominali e a 54,75 V definisce l'identità elettrica del nucleo. Tali cifre dovrebbero essere confrontate con il caricabatterie e il controller effettivi prima di presentare qualsiasi richiesta di plug-and-play. La stessa revisione del progetto può anche confermare se il veicolo si aspetta un particolare comportamento a bassa tensione o una gestione dei guasti da parte del BMS.
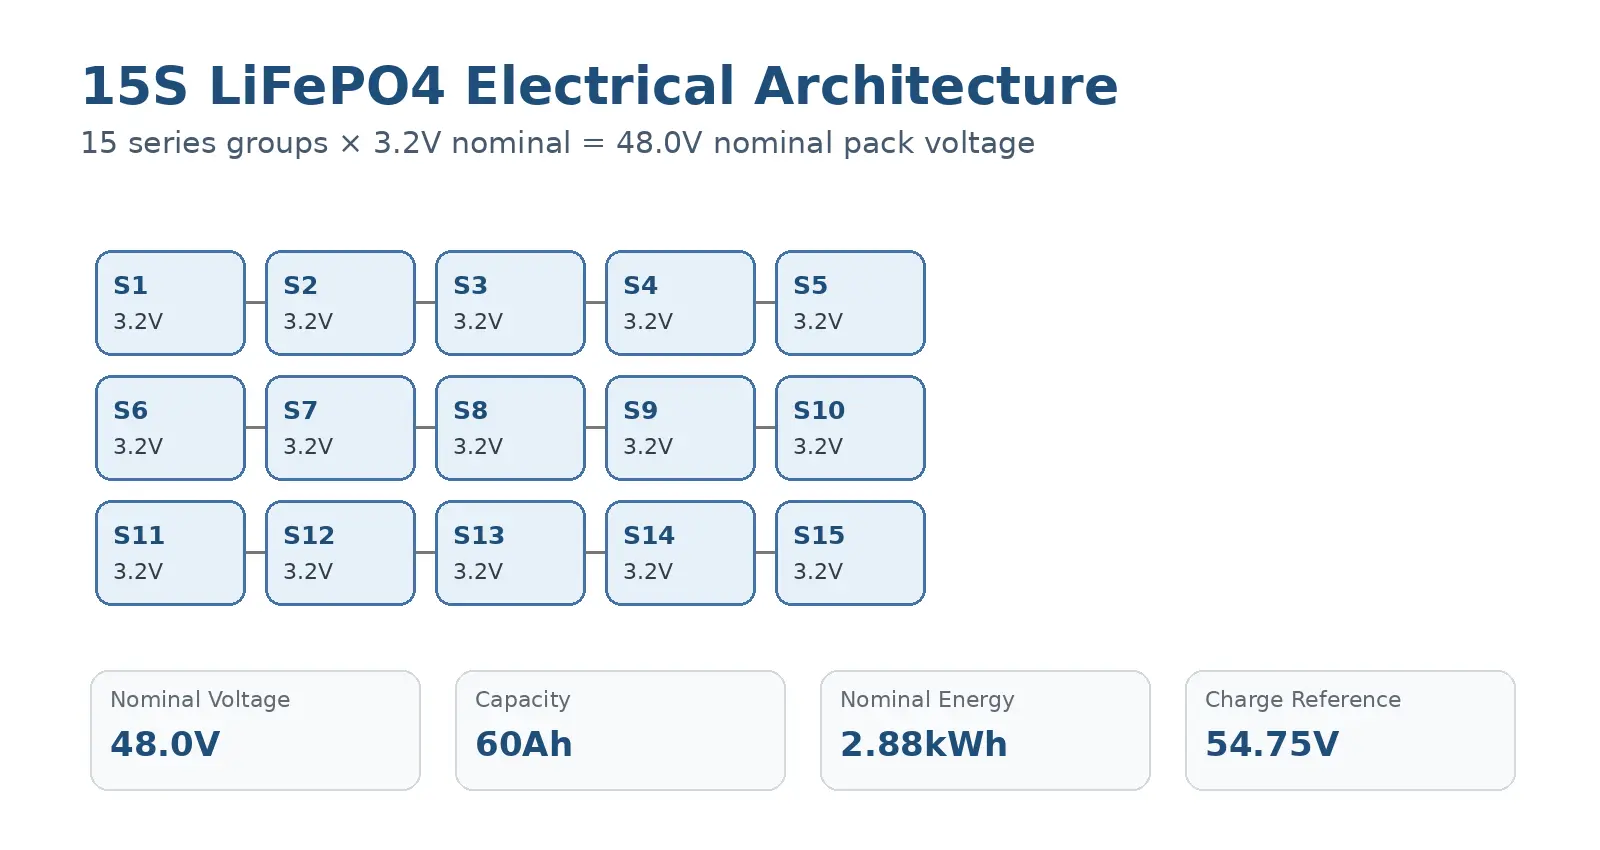
Le dimensioni della batteria di un robot da 60 Ah vengono calcolate in base alla potenza media, all'autonomia, al SOC utilizzabile e alla durata del carico di picco anziché alla sola capacità. L'energia nominale di 2,88 kWh fornisce un utile punto di partenza, ma l'autonomia pratica dipende anche dal carico utile, dai carichi ausiliari, dai cicli di accelerazione, dalle condizioni del pavimento e dalla quantità di energia restituita attraverso le finestre di ricarica pianificate. Per gli acquirenti di flotte, bilanciare la capacità della batteria con la ricarica occasionale può essere più efficiente rispetto al semplice aumento degli Ah senza considerare il ciclo di lavoro effettivo del robot.
|
Ingresso dell'acquirente |
Impatto della selezione |
|
Potenza/autonomia media |
Imposta il fabbisogno energetico utilizzabile |
|
Stazionario + corrente di picco |
Definisce i limiti del BMS, dei cavi e dei connettori |
|
Finestra di ricarica |
Definisce la ricarica manuale, dock o opportunità |
Una batteria per robot LiFePO4 da 48 V con ricarica tramite dock richiede la verifica del caricabatterie, del contatto, dell'interblocco e della disconnessione sicura. La ricarica automatica aggiunge requisiti meccanici e di controllo che non esistono con un semplice caricabatterie manuale. L'allineamento dei contatti, la logica di abilitazione della carica e il comportamento di disconnessione sicura devono funzionare in modo affidabile durante eventi di attracco ripetuti. HSS tratta quindi la base, il caricabatterie, la batteria e il controller del robot come un unico percorso di integrazione in modo che il campione possa essere valutato nelle stesse condizioni previste nel funzionamento della flotta.
|
Ricarica manuale |
Ricarica automatica del dock |
Ricarica di opportunità |
|
Verificare la tensione, la corrente, la polarità e il connettore del caricabatterie. |
Confermare l'allineamento dei contatti, l'interblocco e la disconnessione sicura. |
Conferma il target SOC, la finestra di addebito e la tariffa di addebito convalidata. |
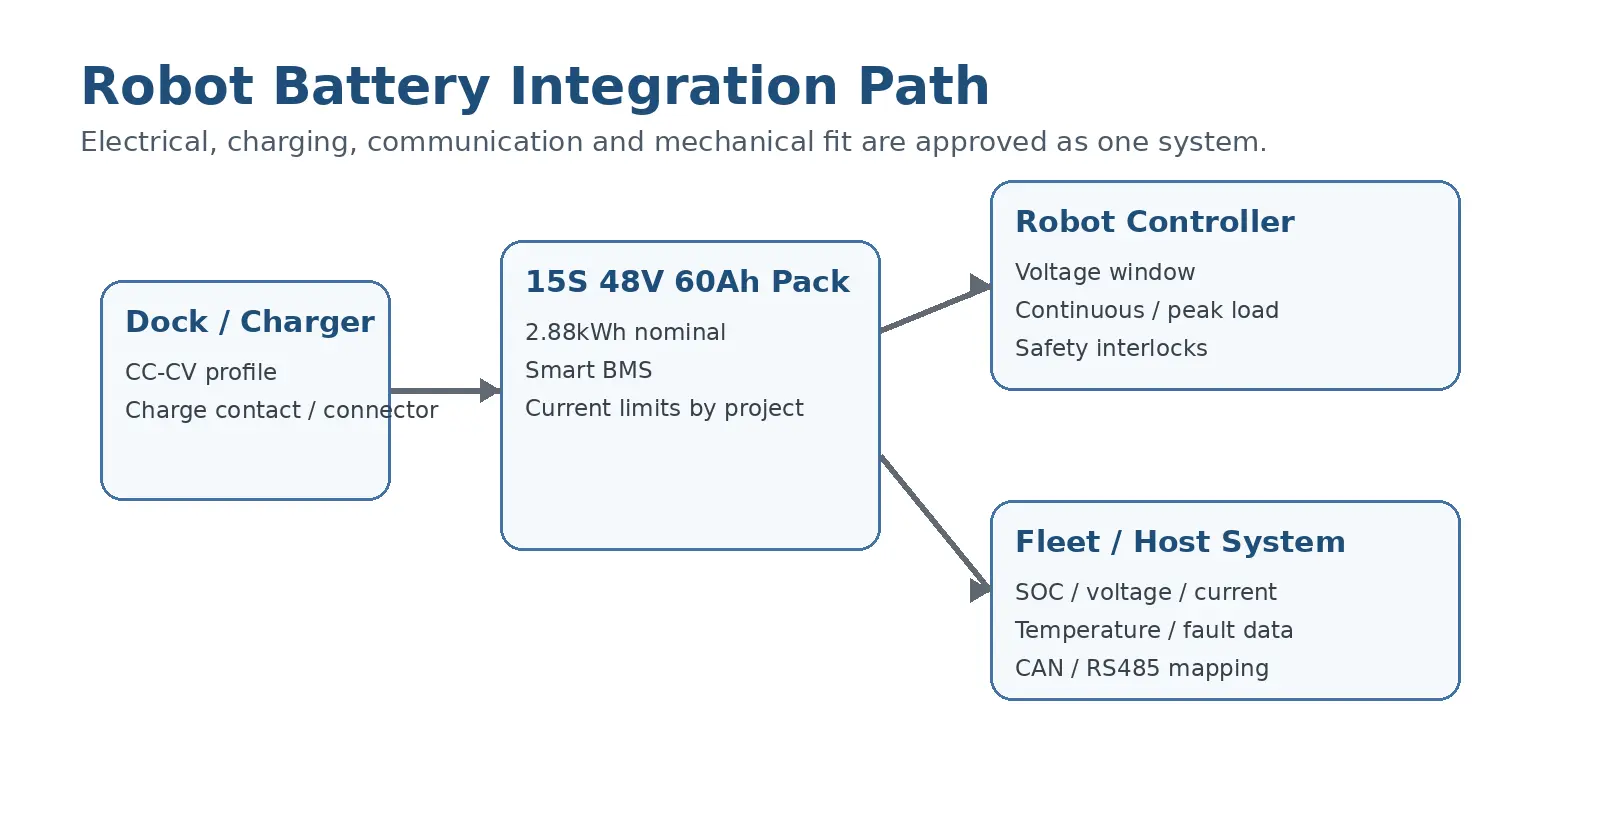
La ricarica, la batteria, il controller del robot e la comunicazione con la flotta vengono esaminati come un unico percorso di integrazione. Ciò rende il progetto della batteria più utile per gli acquirenti OEM perché le decisioni relative all’elettricità e alla comunicazione vengono prese insieme anziché scoperte una per una dopo l’assemblaggio. I limiti del caricabatterie influenzano il comportamento del BMS, la comunicazione influenza il SOC e la segnalazione dei guasti e l'interfaccia fisica determina se l'aggancio può avvenire in modo affidabile. Una revisione combinata può ridurre i cicli di sviluppo e chiarire i criteri di accettazione per il campione finale.
Un pacco batteria AMR necessita della corrispondenza CAN o RS485 a livello di protocollo per SOC, corrente, temperatura, allarmi e risposta ai guasti. La corrispondenza significa confermare il bitrate o il baud rate, gli ID dei messaggi o le mappe dei registri, il ridimensionamento, il battito cardiaco e la logica degli errori per il robot di destinazione. Una porta etichettata CAN o RS485 è solo il punto di partenza hardware. Per i programmi OEM e di sostituzione, il file di comunicazione deve essere incluso nella richiesta in modo che HSS possa valutare il lavoro di mappatura prima che il cliente si impegni con un campione di produzione.
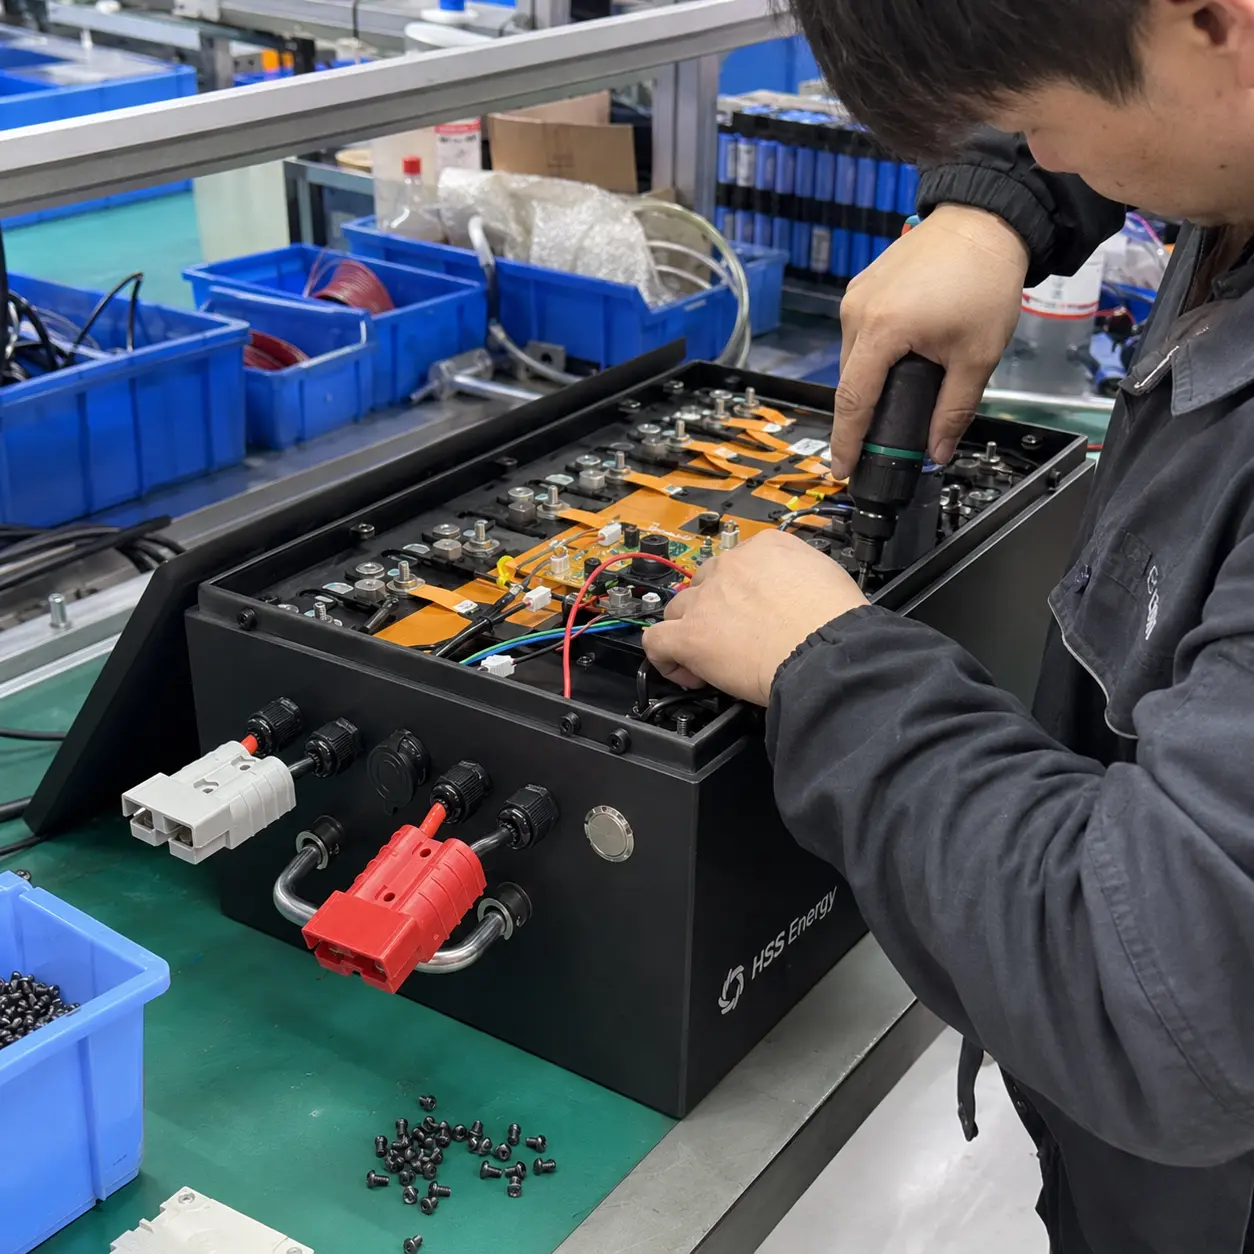
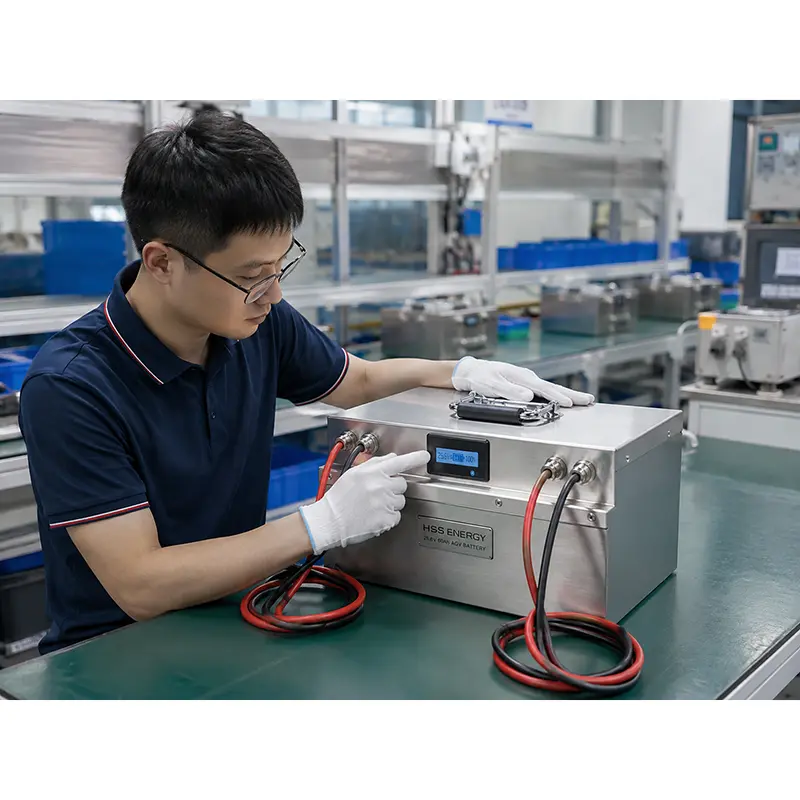
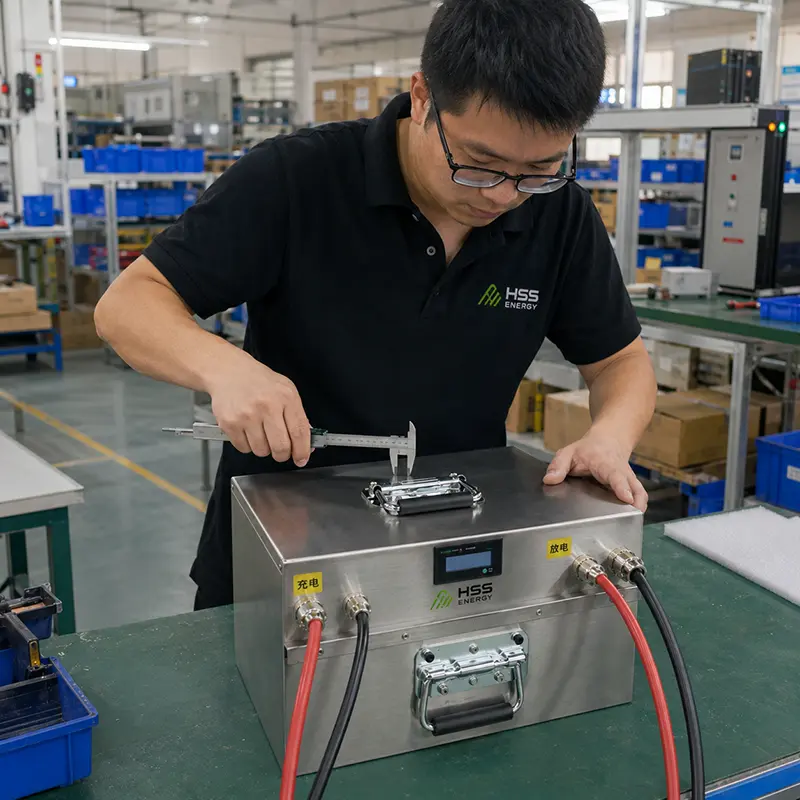
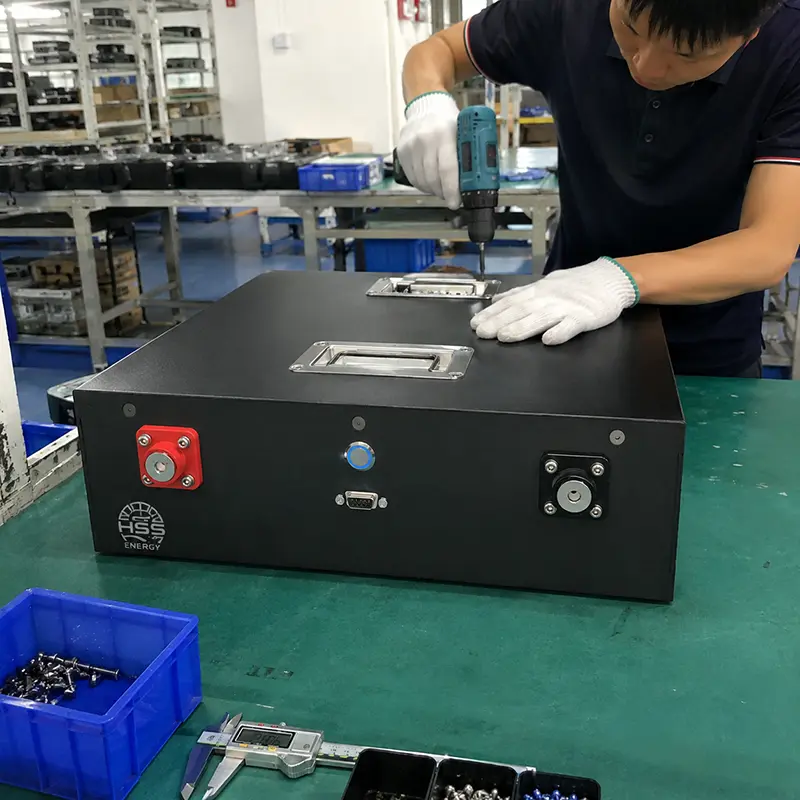
Layout dell'interfaccia rappresentativa. La famiglia di connettori finali, la disposizione dei cavi e la piedinatura sono specifici del progetto.
|
Punto di integrazione |
Revisione del progetto |
|
Potenza principale |
Famiglia del connettore, corrente nominale, polarità, sezione del cavo |
|
POTERE |
Bitrate, ID messaggi, ridimensionamento, heartbeat/DBC se richiesto |
|
RS485 |
Baud rate, indirizzo, mappa dei registri, polling/gestione degli errori |
|
Ricarica |
Profilo, corrente, interblocco, manuale o basato su dock |
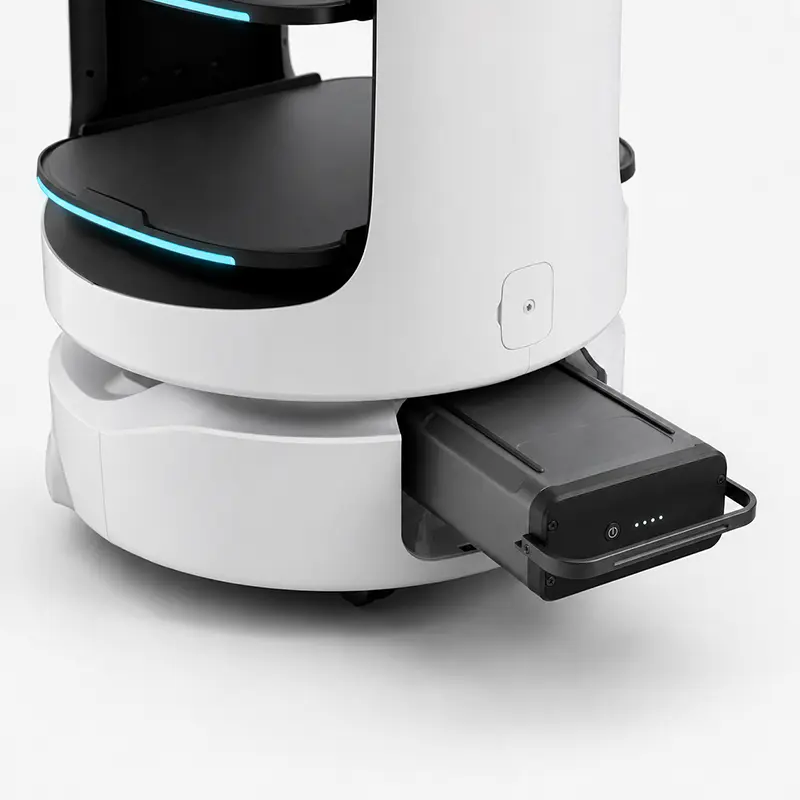
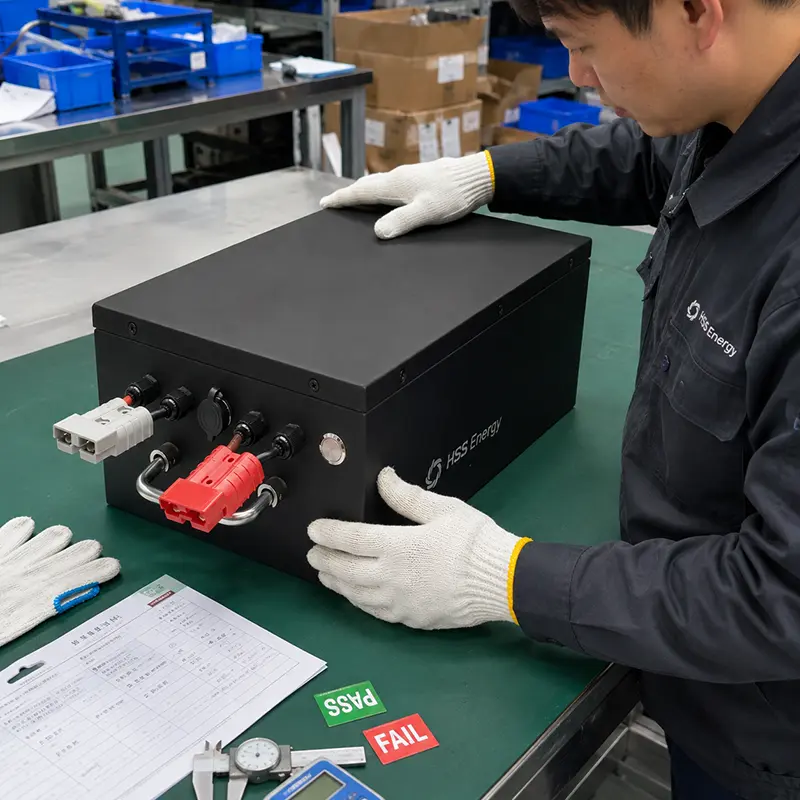
La batteria di un robot mobile da 48 V è approvata in base alle dimensioni dell'alloggiamento della batteria, al montaggio, alla direzione del connettore, al percorso del cavo e allo spazio per la manutenzione. Questi dettagli meccanici determinano se il pacco può essere installato, rimosso e sottoposto a manutenzione senza sollecitare i cavi o bloccare i componenti adiacenti. HSS pertanto rilascia l'involucro finale solo dopo aver esaminato il disegno del robot o le prove della batteria esistente. Questo approccio specifico per il progetto è particolarmente utile laddove l’AMR dispone già di un telaio fisso e di un percorso di accesso alla batteria.
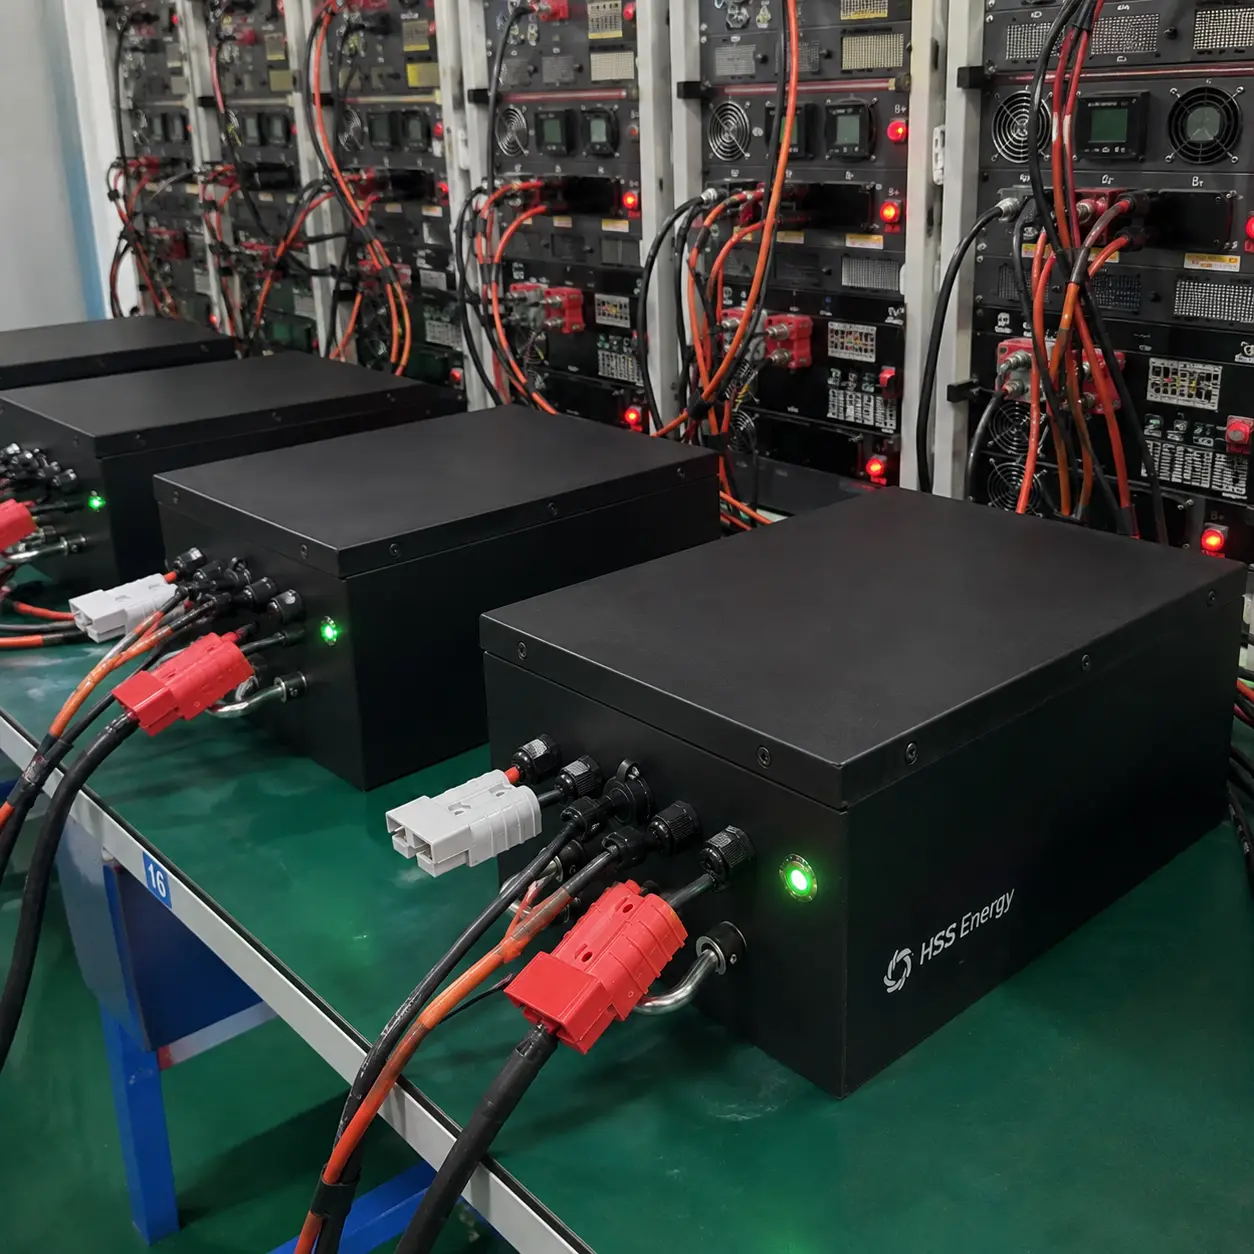
Immagine di riferimento dell'adattamento meccanico. Le posizioni finali della custodia, del montaggio e dell'interfaccia seguono il disegno del robot approvato.
Per una batteria AMR da 48 V 60 Ah, i prodotti commerciali LiFePO4 utilizzano entrambe le architetture 15S/48,0 V/54,75 V e 16S/51,2 V/58,4 V. Verificare la finestra di tensione del caricabatterie e del controller prima della sostituzione. La scelta corretta dovrebbe seguire la finestra di tensione del controller e del caricabatterie, non solo l'etichetta di marketing. HSS mantiene visibile la decisione 15S / 16S perché è uno dei limiti di sostituzione più importanti in questa classe di prodotti. Confermarlo prima dell'approvazione del campione può prevenire l'incompatibilità del caricabatterie ed evitare modifiche non necessarie al robot.
|
Punto di selezione |
15S LiFePO4 |
16S LiFePO4 |
|
Tensione nominale |
48,0 V |
51,2 V |
|
Riferimento tariffario superiore |
54,75 V |
58,4 V |
|
Scegli quando |
Finestra del controller/caricatore True-48V |
Il sistema supporta esplicitamente 16S/58,4V |
Feedback del fornitore selezionato
|
Germania | 5/5 "buon servizio" Servizio 5/5 | Spedizione puntuale 5/5 14 luglio 2026 |
|
|
Stati Uniti | 5/5 "Buon prodotto consegna eccellente" Servizio 5/5 | Spedizione puntuale 5/5 30 gennaio 2026 |
|
|
Maurizio | 5/5 "formidabile" Servizio 5/5 | Spedizione puntuale 5/5 18 agosto 2026
|
|
|
Domanda dell'acquirente |
Risposta dell'ingegneria HSS |
|
Questo è 15S o 16S? |
15S: 48,0 V nominali, 60 Ah, 2,88 kWh e riferimento di carica superiore 54,75 V. |
|
60Ah garantiscono un turno completo? |
No. L'autonomia dipende dalla potenza media, dal SOC utilizzabile, dal carico utile, dagli ausiliari, dalla temperatura e dalle finestre di ricarica. |
|
Tutte le batterie dei robot da 48 V 60 Ah utilizzano la stessa architettura? |
No. I prodotti commerciali LiFePO4 includono entrambe le versioni 15S / 48,0 V / 54,75 V e 16S / 51,2 V / 58,4 V. Confermare i limiti del caricabatterie e del controller prima della sostituzione. |
|
È possibile abbinare CAN o RS485? |
Sì, dopo la conferma del bitrate/baud rate, la mappatura e il comportamento in caso di errore vengono confermati. |
INVIA I REQUISITI DELLA BATTERIA DEL TUO ROBOT
Per una verifica dell'idoneità della batteria AMR da 48 V 60 Ah, invia la tensione, la corrente, l'autonomia, il caricabatterie/supporto, l'alloggiamento della batteria e i dati di comunicazione di HSS Energy. Includere il modello del robot, la quantità di campione prevista e la domanda annuale, se disponibile. Un'indagine completa consente a HSS di rivedere insieme l'architettura di tensione, l'energia del ciclo di lavoro, l'involucro, le interfacce e le esigenze di produzione commerciale, creando un percorso più rapido dalla discussione ingegneristica a un preventivo pratico.
|
Robot/controllore Modello, finestra di tensione, carico utile |
Corrente/Tempo di esecuzione Corrente stazionaria, picco + durata, ore target |
|
Caricabatterie/Base Tensione, corrente, connettore, interblocco |
Vano batteria L x P x A, montaggio, spazio per la manutenzione |
|
Comunicazione Informazioni sul protocollo CAN/RS485 |
Commerciale Quantità di prototipi e domanda annuale |
Indirizzo
A2, 1204-1, 1142 Jimei North Avenue, Software Park Phase III, Xiamen Torch High-tech Zone, Xiamen, Cina
tel